Costruzione Matrici di Stato (A, B)
1. Modelli di Trasferimento Risorse (Flussi)
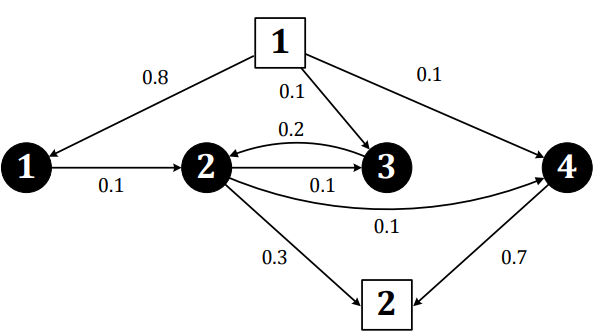
Regola d'oro: Si legge la matrice A per COLONNE.
A. Caso Continuo (Serbatoi, Liquidi)
- Fuori Diagonale (aji): Coefficienti dei flussi in ENTRATA (da nodo i a nodo j).
- Sulla Diagonale (aii): - (SOMMA Uscite). Svuotamento totale del nodo verso altri nodi o verso l'esterno. Sempre negativo!
- Matrice B: Coefficienti dei flussi che arrivano dall'esterno (Sorgenti).
B. Caso Discreto (Fabbriche, Fasi)
- Fuori Diagonale (aji): Frazione/Percentuale di risorsa che si sposta (da i a j).
- Sulla Diagonale (aii): 1 - (SOMMA Uscite). Frazione che RESTA ferma nel nodo al passo successivo. Quasi sempre positivo.
- Matrice B: Ingressi esterni per ogni passo temporale.
Caso continuo di trasferimento di risorse
\begin{equation} A = \begin{pmatrix} -0.1 & 0 & 0 & 0 \\ 0.1 & -0.2 & 0.2 & 0 \\ 0 & 0.1 & 0.2 & 0 \\ 0 & 0.1 & 0.2 & 0 \end{pmatrix} \qquad B = \begin{pmatrix} 0.8 & 0 \\ 0 & -0.3 \\ 0.1 & 0 \\ 0.1 & -0.7 \end{pmatrix} \end{equation}
2. Modelli di transizione tra stati
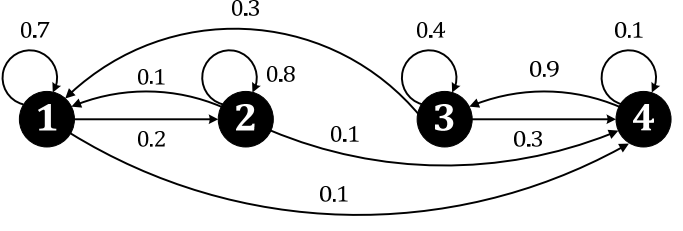
Regola d'oro: La somma dei numeri in colonna deve dare 0
- Logica: Modello che rappresenta la transizione o persistenza di uno stato ad un altro
- Fuori Diagonale (aji): il nodo va verso quello stato di quel percentuale o valore
- Sulla Diagonale (aii): % di oggetti che rimangono nello stato corrente
- Regola di controllo: La somma degli elementi di ogni colonna deve fare esattamente 1.
\begin{equation} A = \begin{pmatrix} 0.7 & 0.1 & 0.3 & 0 \\ 0.2 & 0.8 & 0 & 0 \\ 0 & 0 & 0.4 & 0.9 \\ 0.1 & 0.1 & 0.3 & 0.1 \end{pmatrix} \end{equation}
3. Modelli di Relazione (PageRank, Probabilità)
Corsa ai armamenti / Navigazione Web / Catene di Markov
- Logica: Modello discreto basato sulle probabilità.
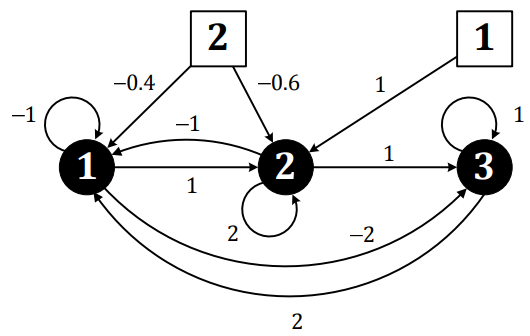
- Fuori Diagonale (aji): Ho una freccia entrante allo stato j inserisci 1 / L sulla riga j (destinazione).
- Sulla Diagonale (aii):Ho un self-loop di valore aii
- Regola di controllo: La somma degli elementi di ogni colonna deve fare esattamente 1.
- Matrice B: Non esiste (sistema chiuso). Si calcola l'equilibrio risolvendo (A - I)x = 0 con il vincolo somma(x) = 1.
\begin{equation} A = \begin{pmatrix} -1 & -1 & 2 \\ 1 & 2 & 0 \\ -2 & 1 & 1 \end{pmatrix} \qquad B = \begin{pmatrix} 0 & -0.4 & \\ 1 & -0.6 & \\ 0 & -0 & \end{pmatrix} \end{equation}
4. Modelli Fisici (Newton, Kirchhoff)
Regola d'oro: Si ricavano dalle leggi fisiche, isolando le derivate prime.
A. Sistemi Meccanici
- Variabili di Stato: Posizione (x1) e Velocità (x2).
- Legge: F = m·a (secondo principio).
- Riga 1 Matrice A: Derivata della posizione è la velocità. La riga è [0, 1].
- Riga 2 Matrice A: Isola l'accelerazione (dividi tutto per la massa m). Metti i coefficienti di molla (-k/m) e smorzatore (-b/m).
- Matrice B: Forze esterne applicate (es. 1/m).
B. Sistemi Elettrici (RLC)
- Variabili di Stato: Tensione condensatori (vC) e Corrente induttori (iL).
- Legge: Nodi (KCL) e Maglie (KVL). Formule componenti: iC = C·v̇C e vL = L·i̇L.
- Costruzione Matrice A: Sostituisci KVL/KCL nelle formule dei componenti. Dividi per C e per L per isolare le derivate pure.
- Matrice B: Coefficienti moltiplicativi dei generatori di tensione (V) o corrente (I).